
联盟成员动态|伽利略四足机器人在波兰部署;大晓机器人完成240次真机测试
在波兰部署;
大晓机器人完成
240次真机测试
夜间仓库需要定时巡查,货架通道和装卸平台都要留下可查的记录。在另一处真机测试台上,机器人面对的是一件更小的事:把充电器的插脚对准插座,稳稳插进去。
近日,中国机器人产业发展联盟成员伽利略、大晓机器人分别披露了新的部署和研究进展。一项把机器人接入海外物流园的日常巡检,另一项把经过验证的精细操作写成可以反复执行的程序。两条动态各自回答了一个落地问题:机器人能否按计划持续作业?试出来的操作方法能否在下一轮稳定复用? (prnewswire.com, acerobotics2025.github.io)
四足机器人每三小时巡检一次
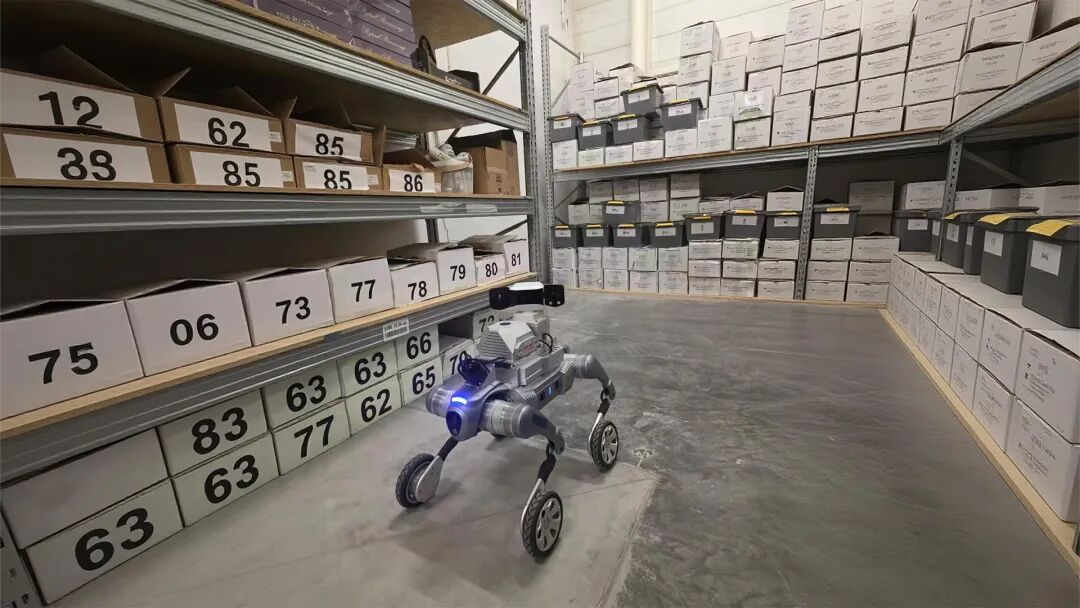
11月16日,伽利略披露,公司与波兰当地企业合作,在波兹南一座物流园部署了 C1-W 四足机器人,用于仓储巡检和安防巡逻。巡检路线经过高位货架通道和装卸平台,机器人沿途采集可见光、热成像和声音数据,并回传至统一平台。管理人员可以按巡检记录回看现场,为核查异常留下依据。 (prnewswire.com)
据伽利略披露,项目覆盖超过2,000平方米的仓储区域。部署后,现场由每日两班人工巡检调整为机器人每三小时巡查一次,截至披露时,系统已稳定运行超过400小时。对夜间仓储管理来说,更短的巡查间隔意味着有更多机会及早发现异常,留存的数据也能帮助值班人员判断下一步要核查什么。 (prnewswire.com)
把「插充电器」变成可重复执行的技能
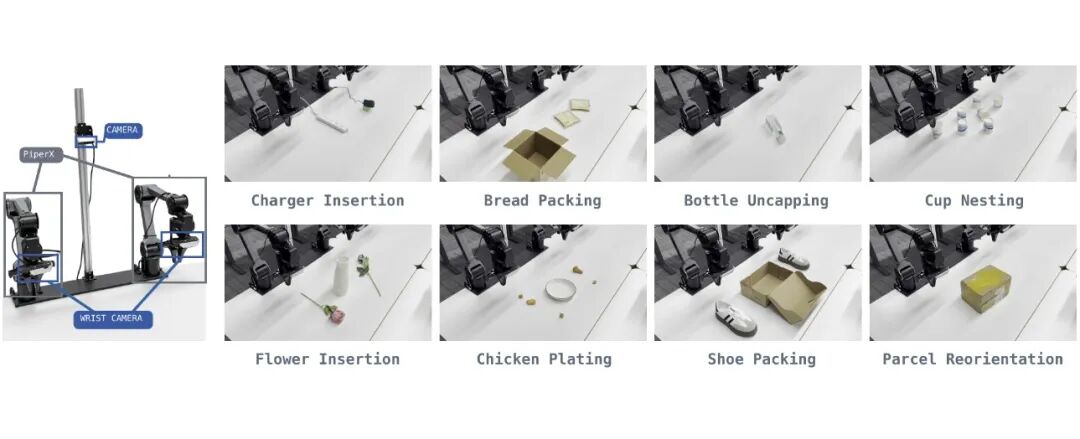
11月13日,大晓机器人发布具身智能研究成果 ACE-CaP-0。这项研究把技能开发分成几个可反复验证的步骤:模型先编写操作程序,遇到难以确定的动作时可以请求人工示范,必要时在仿真中比较不同做法,再结合真机反馈修改程序。经过验证,程序固定下来,机器人便可根据现场感知独立执行。 (jiemian.com, acerobotics2025.github.io)
以插充电器为例,机器人需要对准插孔,并根据接触情况调整姿态,确认充电器是否插到位。一旦确定有效做法,后续执行就可以调用同一套程序,省去从头探索的过程。这个例子也说明,开发一个技能花多长时间,与技能开发完成后执行一次花多长时间,是两项不同的指标。(acerobotics2025.github.io)
研究团队在插充电器、开瓶盖、插花、面包装箱等 8项精细操作上,分别对固定后的程序进行30次真机评测,总计240次测试、成功221次,整体成功率为92.1%,其中7项任务达到或超过90%。各项任务的平均执行时间为0.97至2.27分钟。这组数据对应论文中的任务和测试条件,可作为后续开展现场验证的参考。(acerobotics2025.github.io)
把「能用」写进试点验收标准
仓库引入机器人,可以先明确夜间必巡的通道、巡查间隔,以及异常记录由谁查看、如何处理。产线验证精细操作,则可以先选一道工序,约定测试次数、成功判定和人工介入条件,再看换一批物料或调整工位后,结果还能否保持。
对联盟成员和场景方来说,带着这些具体要求对接,更容易判断现有能力能覆盖哪一步、还需要验证什么。先把一条巡检路线或一道操作工序做扎实,才有依据把应用扩展到更多区域和任务。
DEVELOPMENT ALLIANCE