
联盟成员知行元界联合发布《2026具身智能大脑产业发展蓝皮书》
联合发布
《2026具身智能大脑
产业发展蓝皮书》
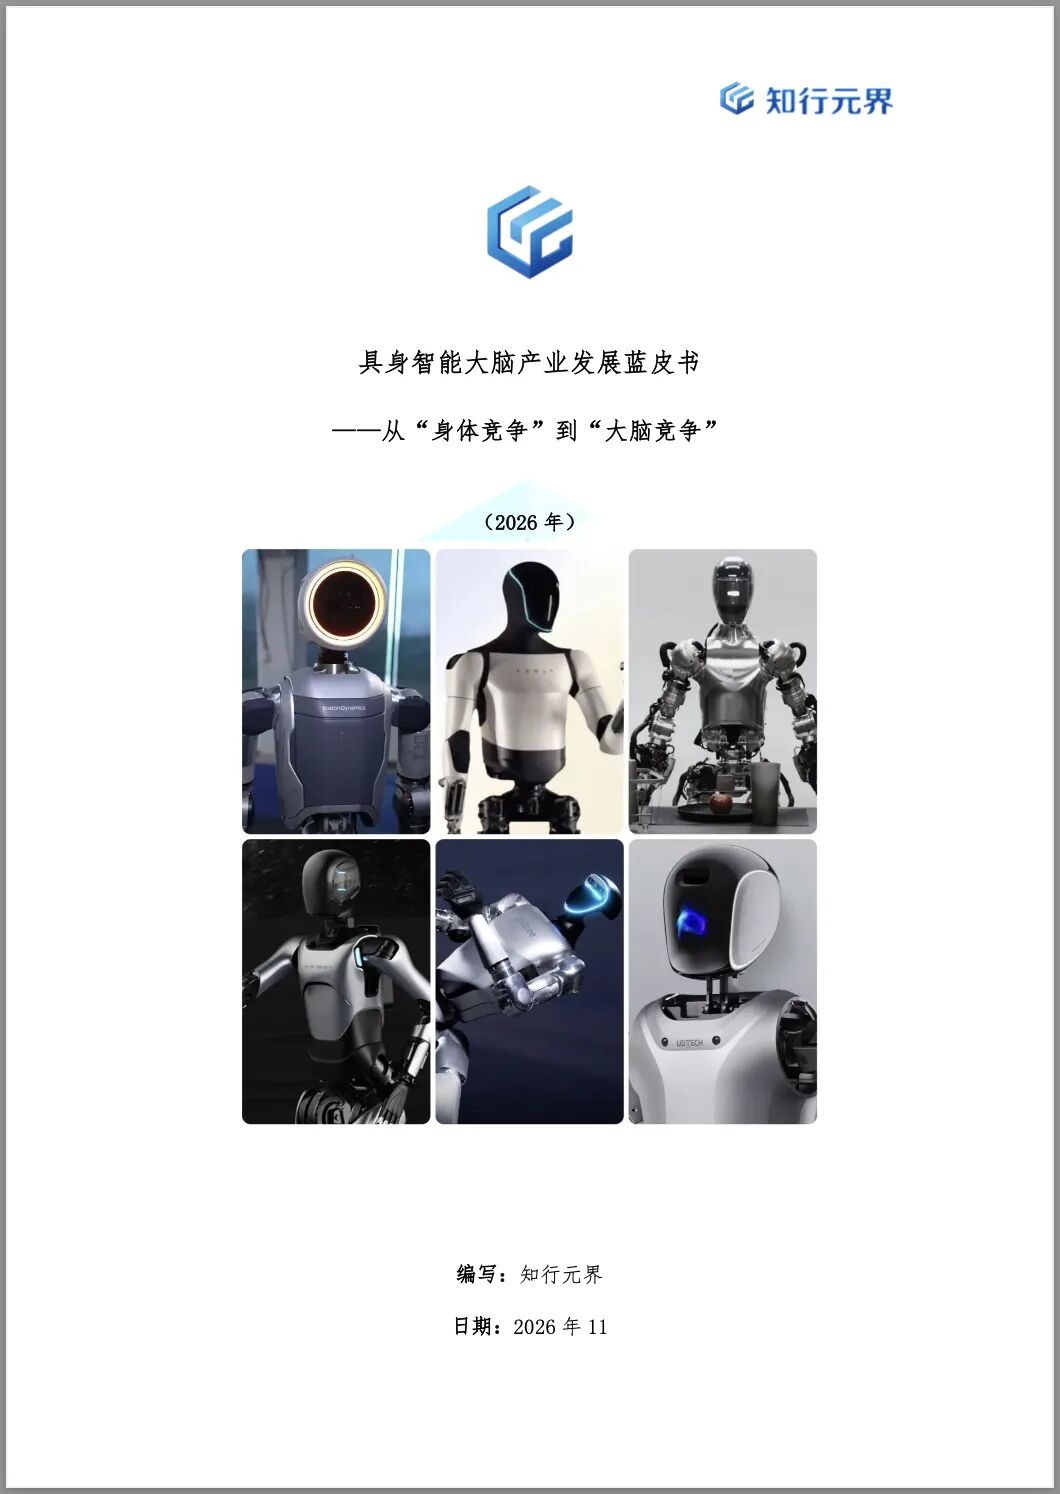
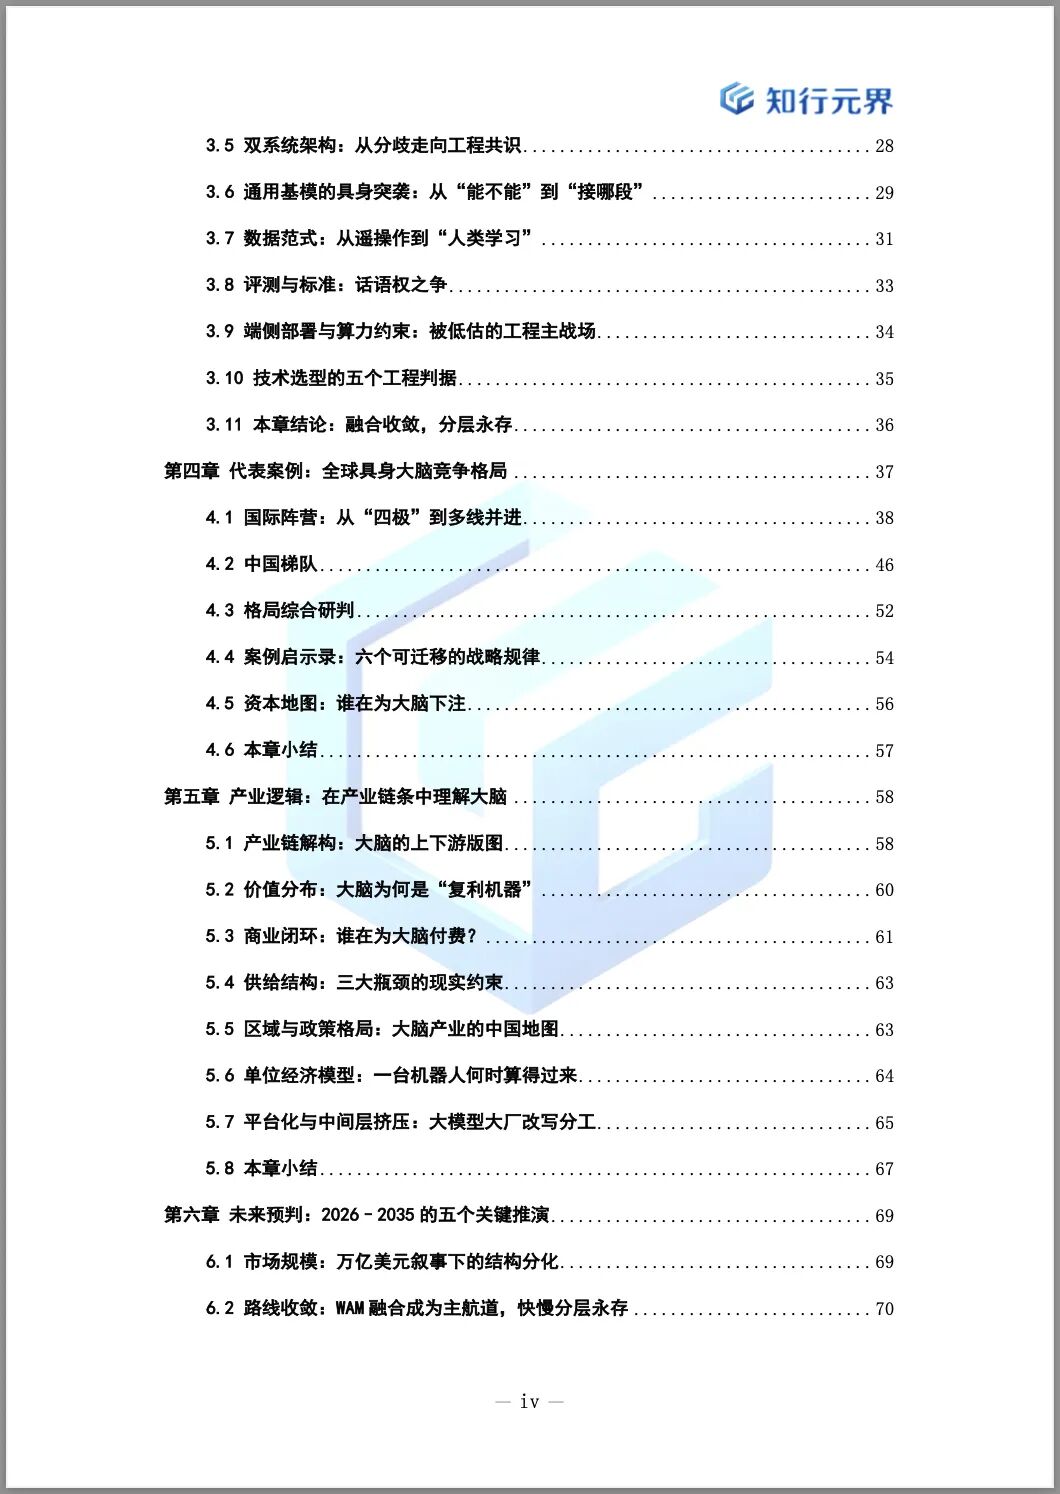
近日,中国机器人产业发展联盟成员知行元界联合多家机构发布《2026具身智能大脑产业发展蓝皮书》。报告聚焦机器人从理解指令到执行任务所依赖的智能系统,梳理视觉—语言—动作模型(VLA)、世界模型与世界—动作模型(WAM)等技术路线,比较中美企业在数据、产品和商业模式上的布局,并对2026—2035年的产业机会与风险作出研判。
报告提出,随着机器人本体能力持续提升,能否用真实场景的数据改进模型、把改进后的能力部署回现场,并形成可持续交付的服务,正成为企业拉开差距的重要因素。对联盟成员而言,这也关系到一个实际决策:哪些能力要自己做,哪些可以和产业伙伴共同完成?
具身大脑如何分工?
蓝皮书将具身智能大脑定义为以具身基础模型为核心,承担感知理解、任务规划和动作决策的智能层。报告梳理了三类技术思路:VLA侧重把视觉信息和语言指令转化为动作,世界模型帮助系统推演动作可能带来的结果,触觉驱动路线则强调利用接触反馈调整操作。报告还讨论了世界模型与动作生成进一步融合的方向,以及通用模型、专用动作模型和端侧控制分层协作的架构。
以仓库拣选为例,机器人先要理解订单要求,在货架上找到目标商品,再根据商品的形状、位置和摆放状态选择抓取方式。遇到易变形的软包装,夹爪接触之后还要根据反馈调整力度。理解任务、规划动作和控制力度,可以由不同层级配合完成。这也给整机、模型、传感器和控制系统企业带来了更具体的协作问题,例如接口怎么接、异常由哪一层处理、性能如何在整机上验证。
决定模型能否持续改进
报告梳理了真机遥操作、仿真合成、人类第一视角视频等数据来源。真机数据能记录设备在实际操作中的表现,仿真便于反复测试不同条件,人类第一视角视频则能拓展操作样本的来源。如何把这些数据转化为机器人可学习、可验证的能力,是报告关注的重点。
仍以拣选为例,同一款商品换了包装、堆放位置变了,或者被其他货物挡住,都可能影响抓取。现场团队可以记录失败发生在识别、规划还是执行环节,模型和整机团队据此调整,再回到同类任务中复测。能否持续发现问题、用数据定位原因,并在下一轮部署中验证改进,才是数据闭环在项目中的实际价值。
报告也把这种能力纳入商业分析。模型授权、软硬一体、平台生态和垂直整合等模式并存,各自要回答不同的交付问题。以模型授权为例,客户关心接入后还需要多少适配和训练。对于软硬一体方案,客户还会看整套设备的上线周期、运行稳定性和维护成本。
把技术路线转化为可验证的合作项目
对成员企业,先围绕任务确定分工。整机厂评估自研或接入第三方模型时,可以选取同一组真实任务,比较适配时间、任务成功率、人工接管频次和维护成本。模型企业也可以与场景方提前约定哪些运行数据可以用于改进、如何复测,让技术合作能够延续到设备上线之后。
对投资机构,重点看设备上岗后的变化。蓝皮书提出关注部署后的表现。以一项分拣任务为例,除了看首轮演示结果,还可以跟踪上线后数周的成功率、人工接管和故障恢复情况,并结合改进所需的人力和成本,判断项目能否复制到第二个现场。
对园区和场景方,把场景开放落到具体工序。一份能用于对接的场景需求,应当说清机器人要完成什么任务、现场有哪些限制、由谁验收。这样,模型、整机、集成和运营企业才能围绕同一项任务提出方案,并在可比条件下验证各自的能力。
知行元界此次联合发布蓝皮书,为联盟成员讨论技术选型、数据协作和项目交付提供了共同参考。对正在推进具身智能项目的成员来说,可以从一个已有场景开始交流:机器人接手了哪段工作,上岗后有哪些变化,换一个现场还需要哪些条件。这些来自项目一线的信息,也是联盟开展供需对接和成员协作的基础。
DEVELOPMENT ALLIANCE